XMatrix离线:编排并下载,设备脱离电脑独立执行
XMatrix是XMSP的软件系统;本页说明离线软件功能,编号 XR-Offline。在电脑上完成配置、调试、场景与组合编排并下载;验证通过后可以撤走电脑,由设备按上电动作、输入信号或UDP触发独立执行。
- 下载后独立执行不长期依赖电脑
- 撤走电脑现场只留电源与触发
- 上电 / DI / UDP三类执行入口
- 场景 → 组合免编程动作流程
它能做什么
XMatrix离线把电脑上编好的多轴动作下载到MSP设备。下载完成并切换到离线模式后,设备可以按已经确定的动作独立执行,现场无需长期保留Windows电脑。
它解决的是“动作已经确定,但不希望每台设备长期配置工控机”的问题。设备可以上电后自动回零并执行组合,也可以由按钮、干接点或中控UDP选择已经下载的组合。
- 在电脑上完成硬件配置、运动调试和动作编排。
- 将场景、组合、启动动作与触发关系下载到设备。
- 支持上电执行、输入点触发和UDP触发。
- 电脑撤走后,设备仍按已下载内容独立运行。
- 需要修改动作时,重新连接电脑、修改并再次下载。
什么时候用XMatrix离线
| 现场 | 怎么用 |
|---|---|
| 循环工位、无人值守设备,不想长期放一台工控机 | 动作确认后下载,撤走电脑独立执行 |
| 要按按钮或中控切换动作,但动作流程已经确定 | 用输入点或UDP触发已下载的组合 |
| 量产设备、外借样机、固定流程重复运行 | 将确认后的工程分别下载到设备,现场只留电源与触发 |
离线版适合动作流程已经确定的项目。动作修改后,需要重新下载并完成一次独立运行验证。
怎么做
- 用XMatrix建立工程,按现场轴数完成硬件配置与矩阵配接。
- 逐轴核对原点、正负限位、方向、回零、最大行程和防撞参数。
- 建立场景与组合,先在电脑连接状态下执行一次,确认动作和节拍。
- 设置上电动作、输入点或UDP触发,并把完整内容下载到设备。
- 把
APP.0设为 1,核对离线轴数量,重新上电验证。 - 确认上电和外部触发均正常后,再撤走电脑。
连接关系
- 编排和下载时:电脑用网线连接设备;多台设备通过网口依次级联,各设备地址不能重复。
- 独立运行时:现场保留电源、电机、原点与限位、设备间级联网线,以及项目需要的触发线。
- 外部触发:按钮或干接点接主机数字输入;步进、伺服与MSP1001按各自主机丝印接线。中控UDP发送到设备通信端口。
第一个实例:上电后独立执行四轴组合
下面用一个四轴往返动作,说明怎样把已经验证的动作下载到设备独立执行:
| 内容 | 轴0 | 轴1 | 轴2 | 轴3 | 作用 |
|---|---|---|---|---|---|
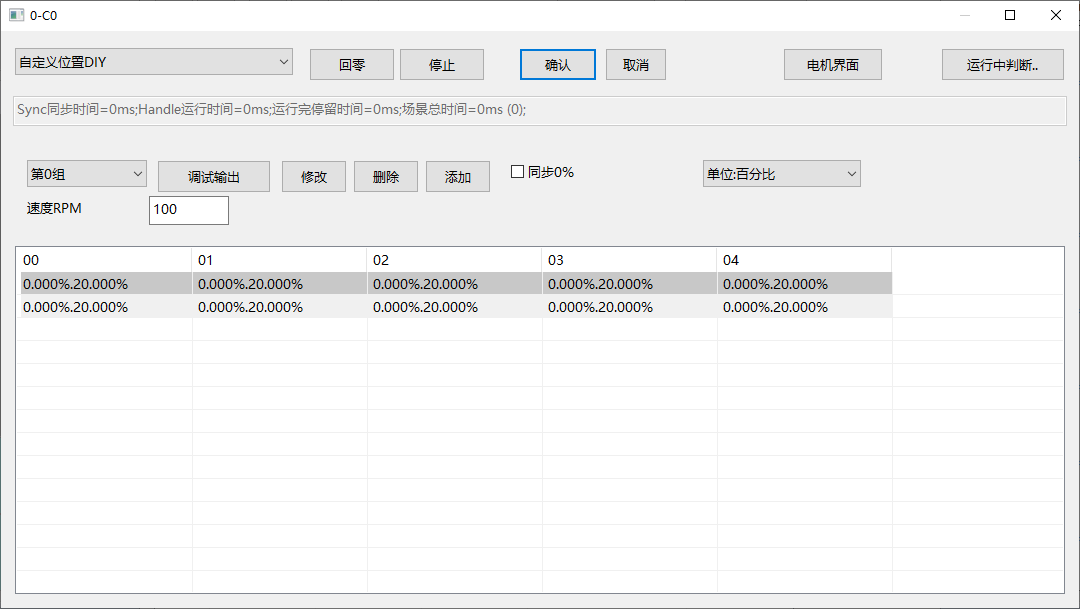
| 场景C0:起点 | 0% | 0% | 0% | 0% | 所有轴回到工作起点 |
| 场景C1:目标 | 20% | 40% | 60% | 80% | 四根轴到达不同目标位置 |
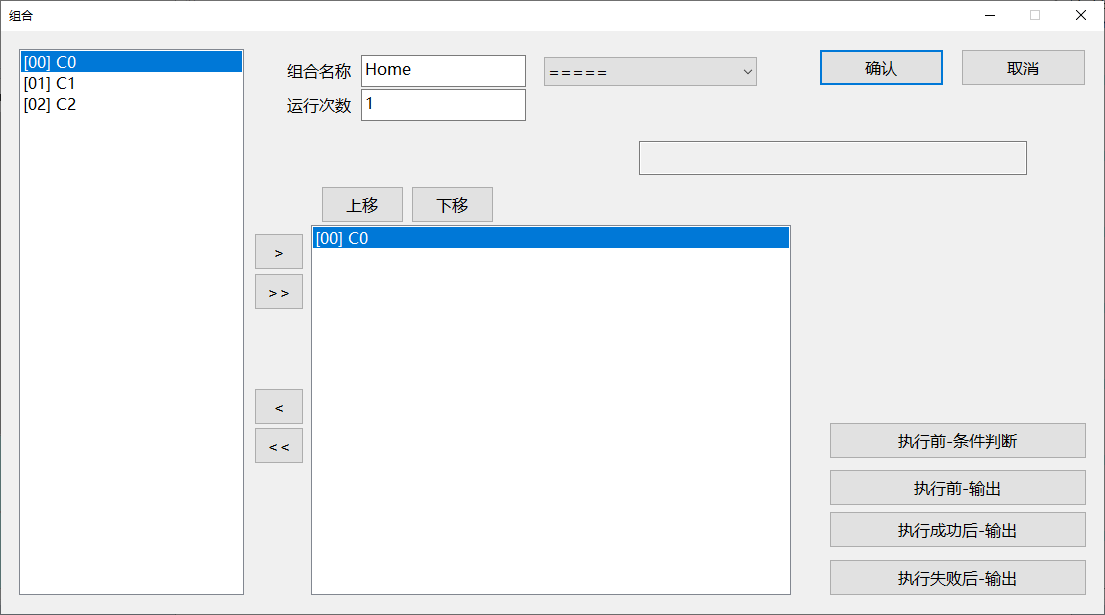
| 组合S0 | C0 → C1 → C0 | 执行一次完整往返 | |||
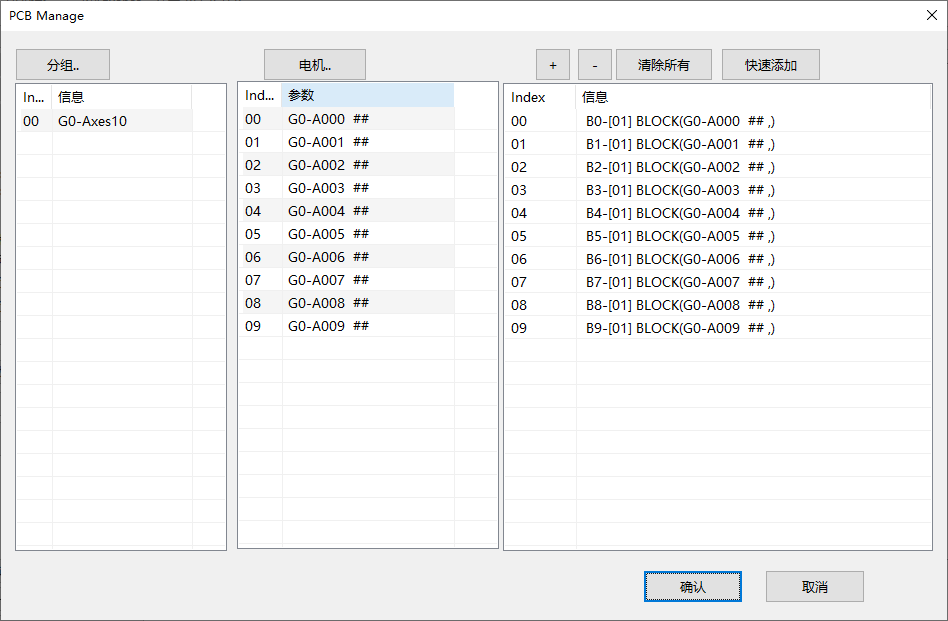
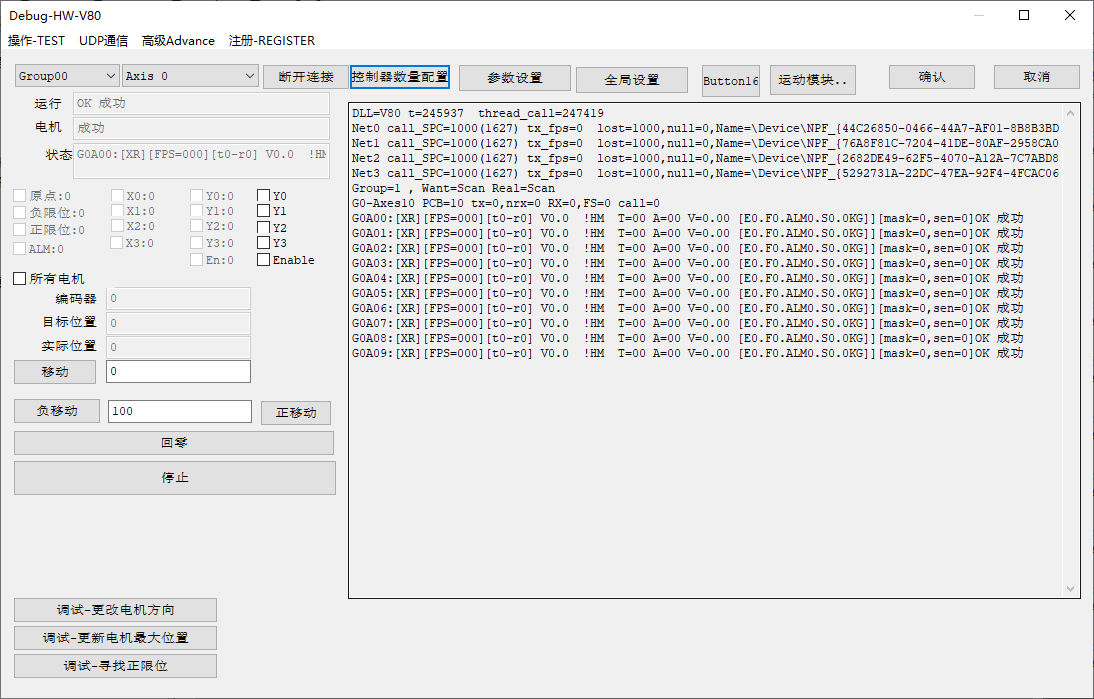
- 在硬件配置中建立4根轴,完成矩阵配接、限位、方向、回零和最大行程调试。
- 建立场景C0和C1,再建立组合S0,把C0、C1、C0依次加入;先在电脑连接状态下执行一次。
- 在组合或启动设置中启用执行前回零,将启动动作设为S0;需要连续执行时,验证通过后再改为循环动作。
- 点击「下载」,把场景、组合和触发配置完整写入设备;下载期间不要断电或拔网线。
- 把
APP.0改为1,离线轴数量设为4,保存参数后重新上电。 - 观察设备是否先完成回零再执行S0;再断开电脑重新上电复测,确认无误后才算完成离线交付。
完整操作
下面说明统一配置与调试、上电顺序、触发方式、关键参数和交付检查。界面版本不同,个别按钮位置可能变化,但“先连接调试、再下载、最后断开电脑复测”的顺序不变。
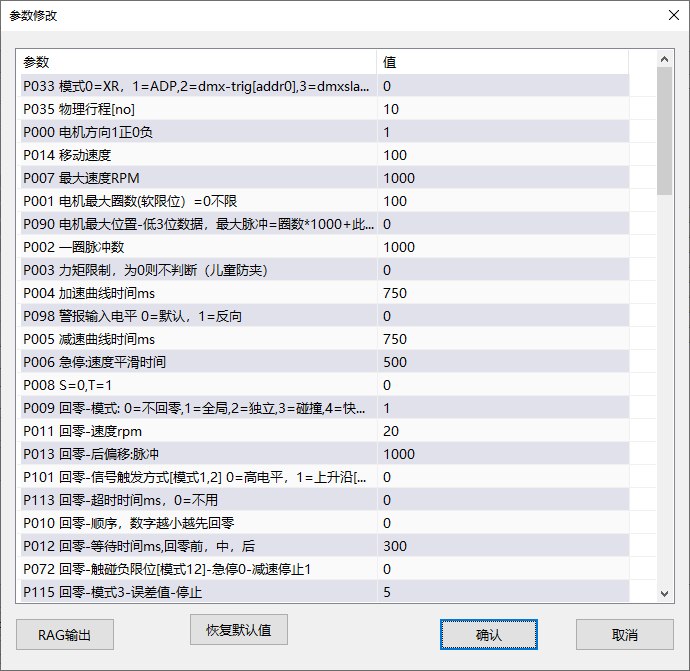
统一配置、调试与参数
本软件功能与其他XMatrix入口共用同一套MSP设备基础层。先配置分组、轴和运动模块,再核对原点、限位、方向与回零,最后设置速度、加减速、行程和保护参数;完成这些基础工作后,才进入本页对应的软件模式。
上电后如何执行
设备设为离线模式且动作内容已下载时,按下面的顺序执行:
- 等待启动延迟(默认 1000 ms,固件侧最短按 1000 ms 处理)。
- 执行启动动作:常见绑定
Home,或直接执行某个组合。 - 未回零的轴不能执行场景,会先回零或提示需要回零。
- 组合按场景顺序执行,循环次数看该组合设置。
- 期间监听输入口与UDP:新触发可以切换组合或停止,能否打断取决于互斥设置。
- 任一设备报警或通信异常时,相关动作停止并显示对应状态。
触发方式
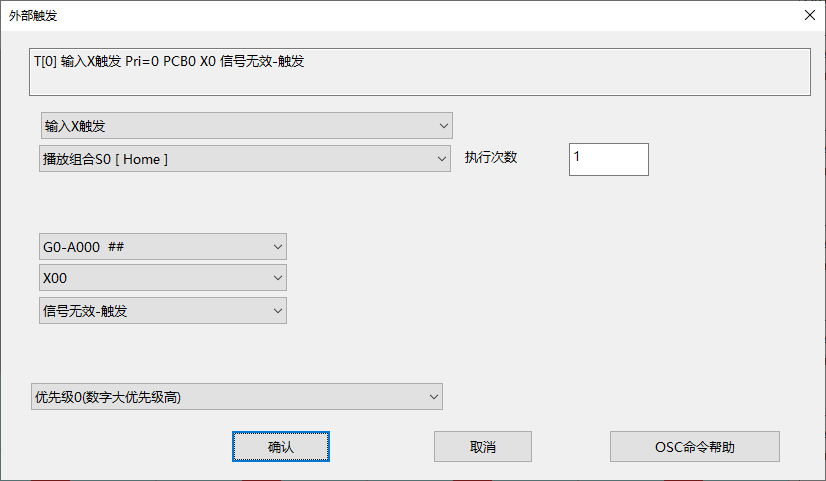
触发配置在工程树「外部触发(DI+UDP)」里,会跟组合配置一起下载。固件参数里旧的 16 路映射已经不用。
启动 / 停止动作(下拉里的字)
| 动作名 | 板子做什么 |
|---|---|
Null | 什么都不做(常见「撤电脑后一动不动」的原因) |
Stop OK / Stop Error | 正常停 / 按错误停 |
Home | 先停,再整组回零 |
S0-7 | 从S0开始依次执行全部组合 |
S0-7 Loop | 循环全部组合 |
S0 … S7 | 执行指定组合 |
「其他触发」窗里另有:启动延迟时间(默认 1000 ms)、停止动作后延迟(固件执行不少于约 3 秒)与停止后动作。
输入口与UDP切换组合
- 输入口:外部触发设置里添加项,类型选「输入点X触发」,绑定上面的某个动作;按现场接线选上升沿 / 下降沿。抖动大时调参数表里的输入点滤波时间与次数(默认 10 ms / 2 次)。
- UDP切换组合:类型选「中控UDP触发」,把触发路绑定到指定组合(或Home / Stop);中控向设备IP的通信端口(默认
9999)发送对应命令。没有绑定的触发路不会执行动作。完整对应关系随项目资料提供。
关键参数
下表是设备独立执行前必须核对的项目。完整参数表见 XMatrix技术资料。
| 参数页名称 | 要点 |
|---|---|
APP.0 0=级联模式,1=离线模式 | 设备独立执行时必须为1;联调可先设为0,确认后改回1 |
| 离线模式-轴数量 | 按项目实际轴数设置;连接设备后通常会与当前工程同步 |
| 回零模式 | 0 不回零;1 全局;2 独立 |
| 中控 UDP 通信端口 | 默认 9999;改完重启 |
配套硬件
XMatrix离线解决动作下载与独立执行;轴要安全动作,现场还要接这几样。
| 你要做的 | 要配的东西 | 接到哪 |
|---|---|---|
| 回零 / 找原点 | 槽型光电 ×1 | 主机 HM |
| 正负限位保护 | 槽型光电 ×2(或只用软限位) | 主机 LIM+、LIM− |
| 按钮触发动作 | 按钮或干接点 | 步进 DI0–DI3;伺服 DI-00–DI-03;MSP1001 X0–X3 |
| 多轴联动 | 网线(手拉手级联) | 主机网口 |
完整对照见 XMatrix功能 × MSP硬件对照;配件类别见 配件与配套件。
常见问题
| 现象 | 先查什么 |
|---|---|
| 撤电脑后一动不动 | APP.0 是否为1;是否已下载;启动动作是否还是 Null;离线轴数量是否正确 |
| 上电只回零、不执行组合 | 启动动作是否只绑定了 Home;需要自动执行时绑定 S0 或 S0-7 |
| 报「需要回零」 | 从轴还没回过零;启动先 Home,或回零模式不要设成 0 |
| 发了 UDP 触发没反应 | 外部触发里该路是否仍空;目标IP与通信端口是否正确;改完是否重新下载 |
| 部分轴不动作 | 离线轴数量、网线级联、设备地址以及报警状态是否正确 |
| 场景是空的 | Cue 没有「更新至控制器」,或下载中断 |