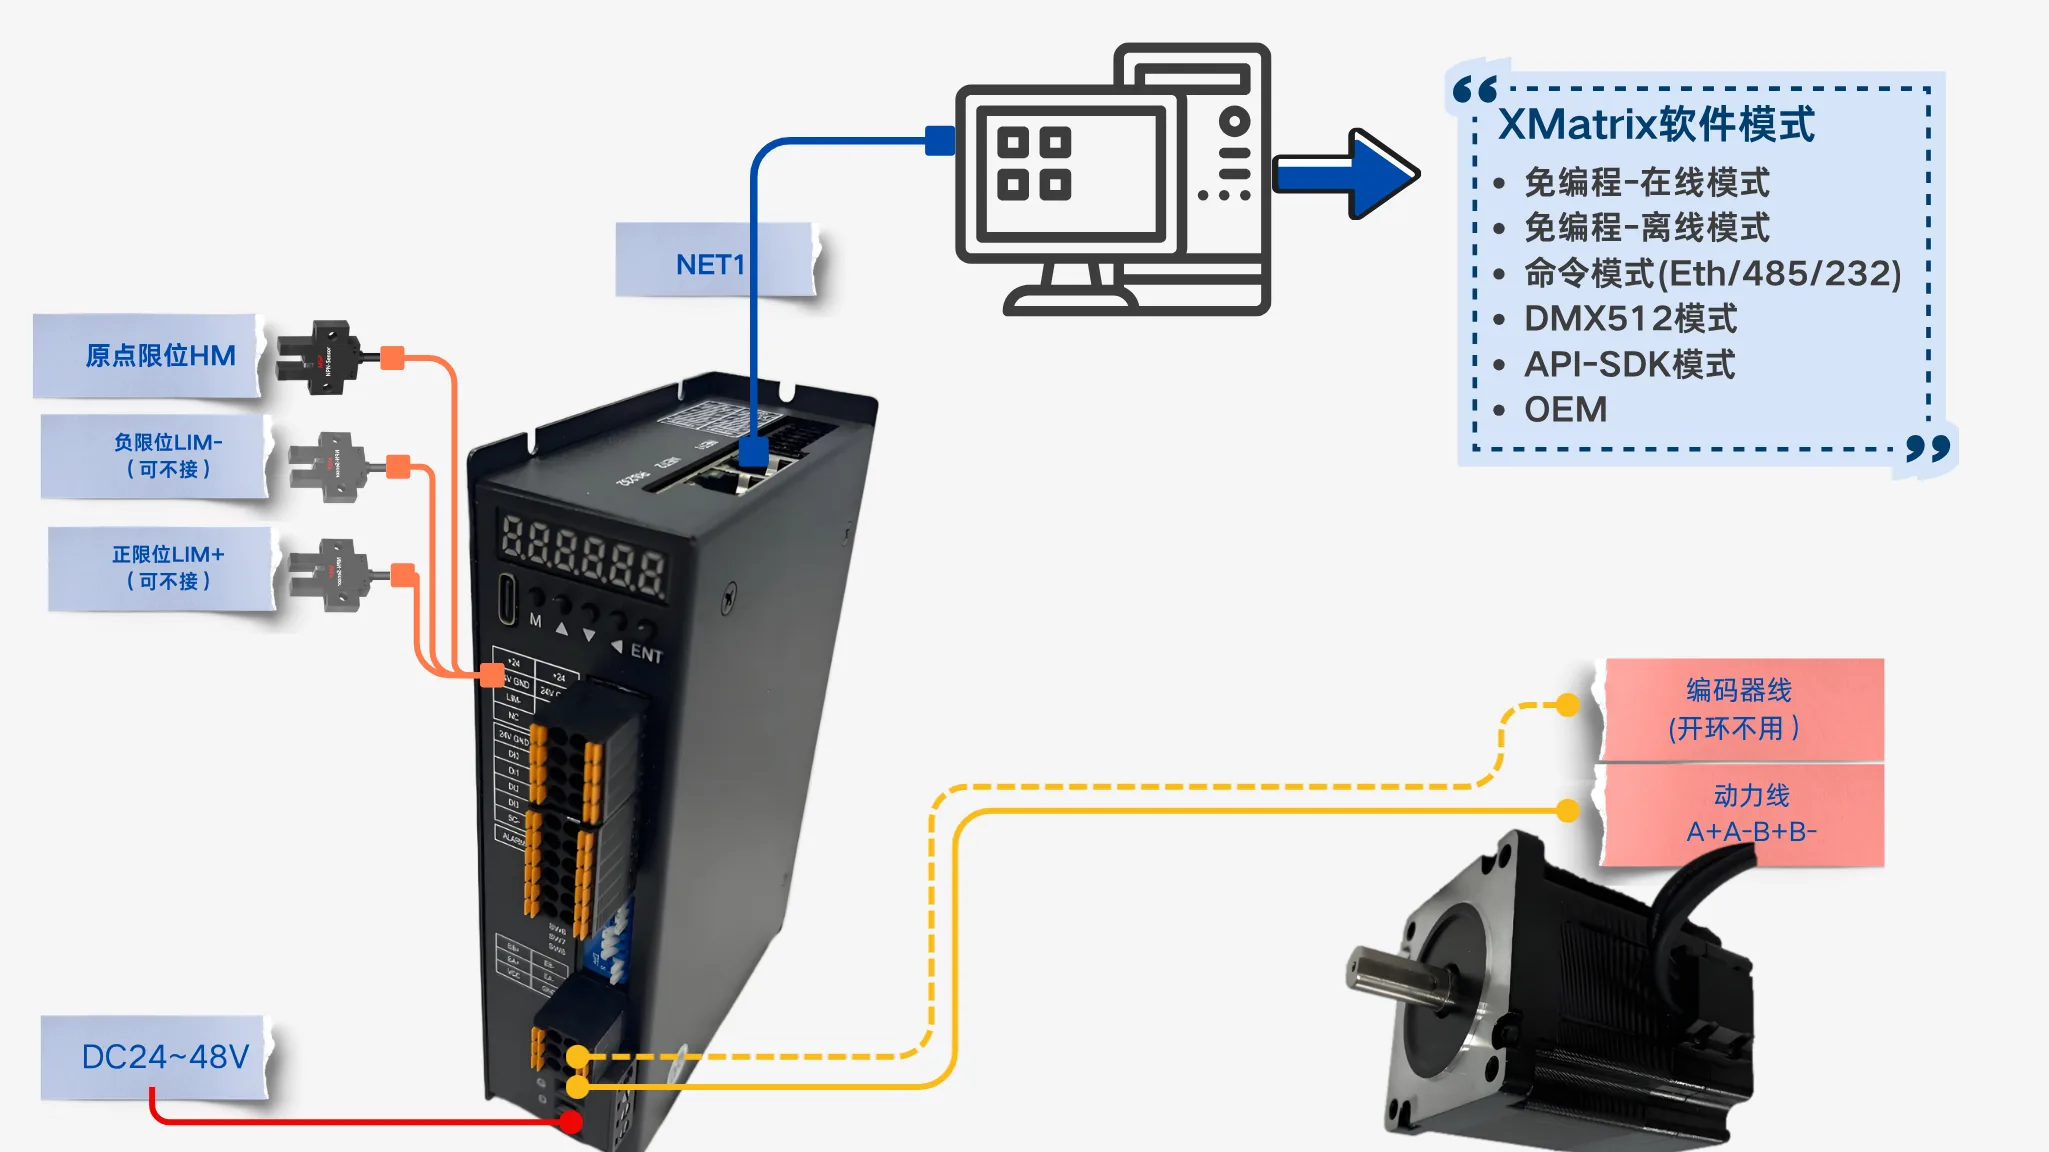
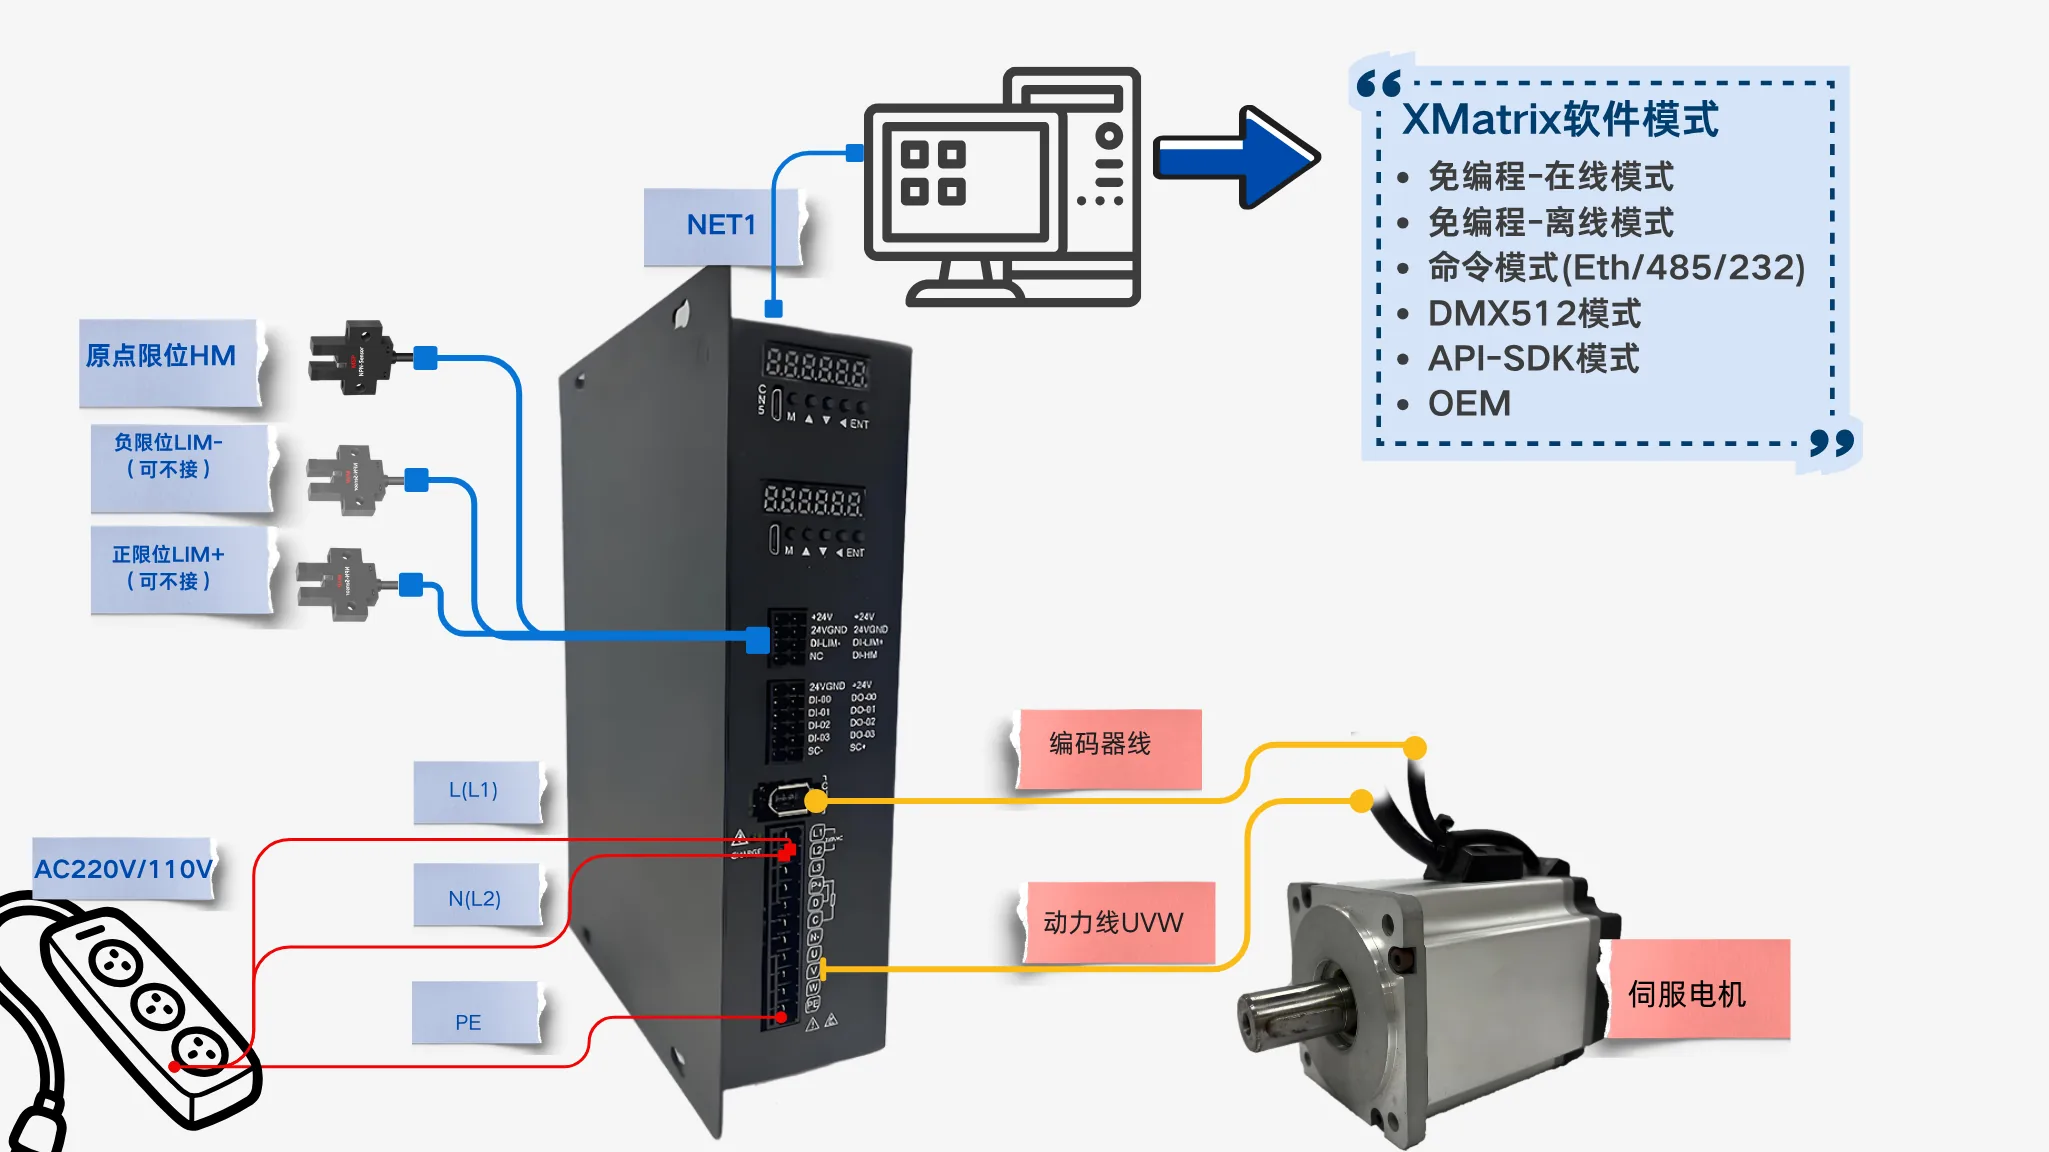
MSP硬件系统
MSP是XMSP的硬件部分;三类MSP主机接入XMatrix软件。先按电机怎么接选路径,接线与规格在下面。
你的项目准备怎么接电机?
先按现有电机和驱动条件选路径,不需要先记住 MSP 型号。
| 你的情况 | 推荐入口 | 下一步 |
|---|---|---|
| 直接驱动两相步进电机 | MSP步进驱控一体 | 按 20–86 机座选型号 |
| 直接驱动交流伺服电机 | MSP伺服驱控一体 | 按 100W–1500W 选型号 |
| 已有驱动器,或规格不在标准范围 | MSP1001单轴运动控制器 | 确认方向 / 脉冲接口 |
选定之后看接线

选择原则:20–86 两相步进走步进驱控一体;100–1500W 配套交流伺服走伺服驱控一体;已有驱动器或其他规格先核对 MSP1001。主机品名写作
MSP57 / MSP400 / MSP1001。
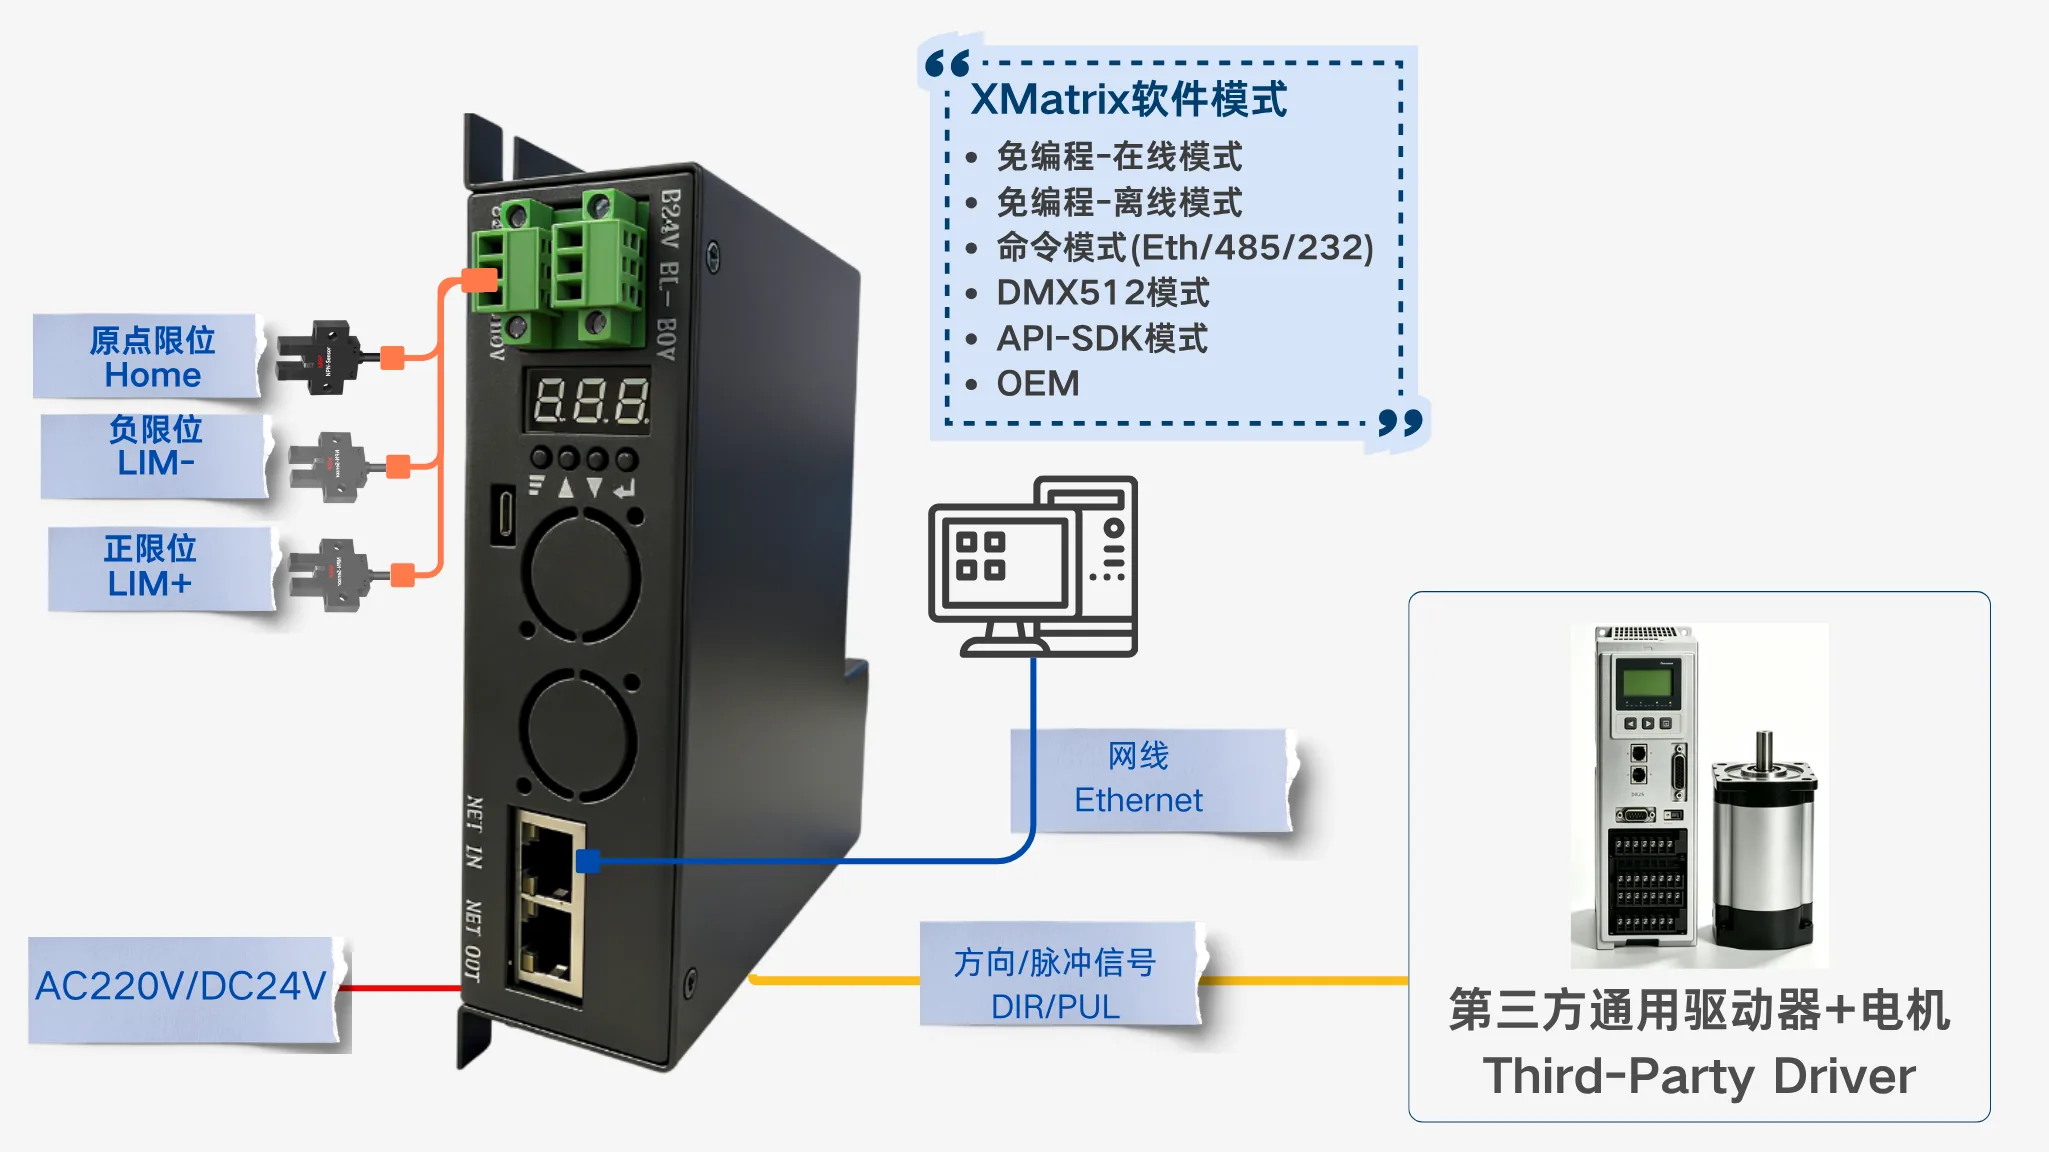
保留第三方驱动器
MSP1001 单轴运动控制器
输出方向 / 脉冲,让接口条件匹配的第三方驱动器进入XMatrix软件体系。
AC 110–220V · 5V · 100KHz
进入 MSP1001 资料 →三类硬件横向对比
下表对照三台主机已经公开的参数;最后两列是能不能挂减速机与现场还要配什么。
| 品类 | 货号规则 | 配套电机档位 | 供电 | 已公开范围 | 可否挂减速机 | 需要哪些配件 |
|---|---|---|---|---|---|---|
| MSP步进驱控一体 | MSP20 / MSP28 / MSP35 / MSP42 / MSP57 / MSP60 / MSP86 | 20 / 28 / 35 / 42 / 57 / 60 / 86 机座步进电机 | DC 24–48V | 开环 / 闭环 | 可以(行星 / 蜗轮蜗杆) | 线缆;回零 / 限位用槽型光电;刹车需 24V 继电器 |
| MSP伺服驱控一体 | MSP100 / MSP200 / MSP400 / MSP750 / MSP1000 / MSP1500 | 100W–1500W 伺服电机 | AC 220V | 增量 / 绝对值编码器 | 可以(行星 / 蜗轮蜗杆) | 动力线 + 编码器线;回零 / 限位用槽型光电;刹车需 24V 继电器 |
| MSP1001单轴运动控制器 | MSP1001 | 已有步进 / 伺服驱动器 | AC 110–220V | 5V 方向 / 脉冲,100KHz | 不涉及(用你已有驱动器的配置) | 信号线(5V 方向 / 脉冲);回零 / 限位用槽型光电 |
选型顺序:先确认电机类型与功率,再核对供电、编码器、制动、IO、结构尺寸和具体软件能力;配件单独在配件入口选。
电机与配套件
主机只保留三篇;电机规格从左栏对应 MSP 货号进入。线缆长度与减速比留在配货台;减速机、传感器和直线运动件见 配件与配套件,软件功能与端子对照见 XMatrix功能 × MSP硬件对照。
控制方式见 XMatrix软件总览。条件还没有完全确定,先看 XMSP快速入门。