硬件 · 步进驱控一体
MSP步进驱控一体
驱动 + 控制 + 通信集成在一个驱动器里,接上电源、电机和网线就能动。
型号:MSP20、MSP28、MSP35、MSP42、MSP57、MSP60、MSP86。
- DC 24–48V供电
- 20–86适配机座
- 开环 / 闭环模式
- 多种XMatrix功能配套软件
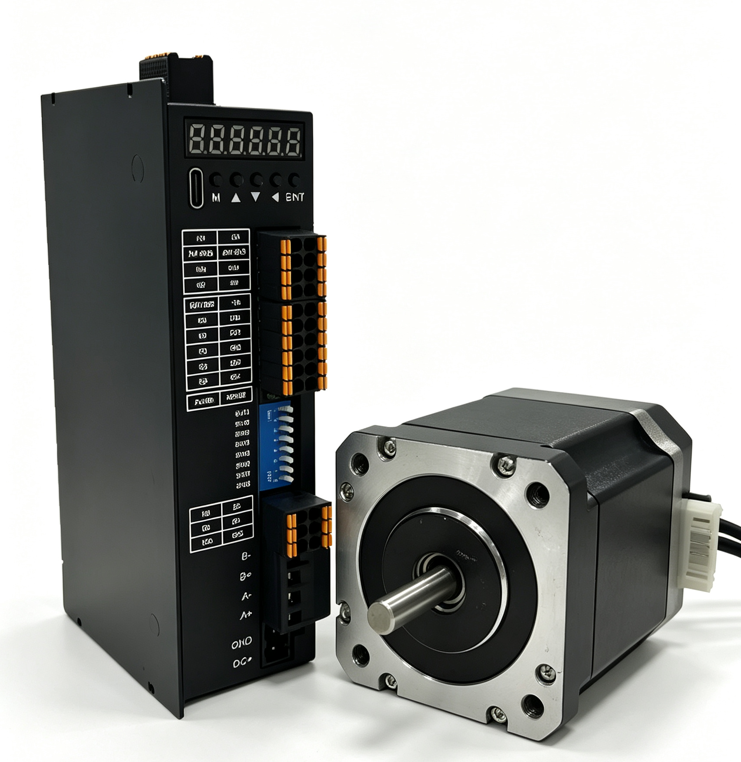
单轴连接
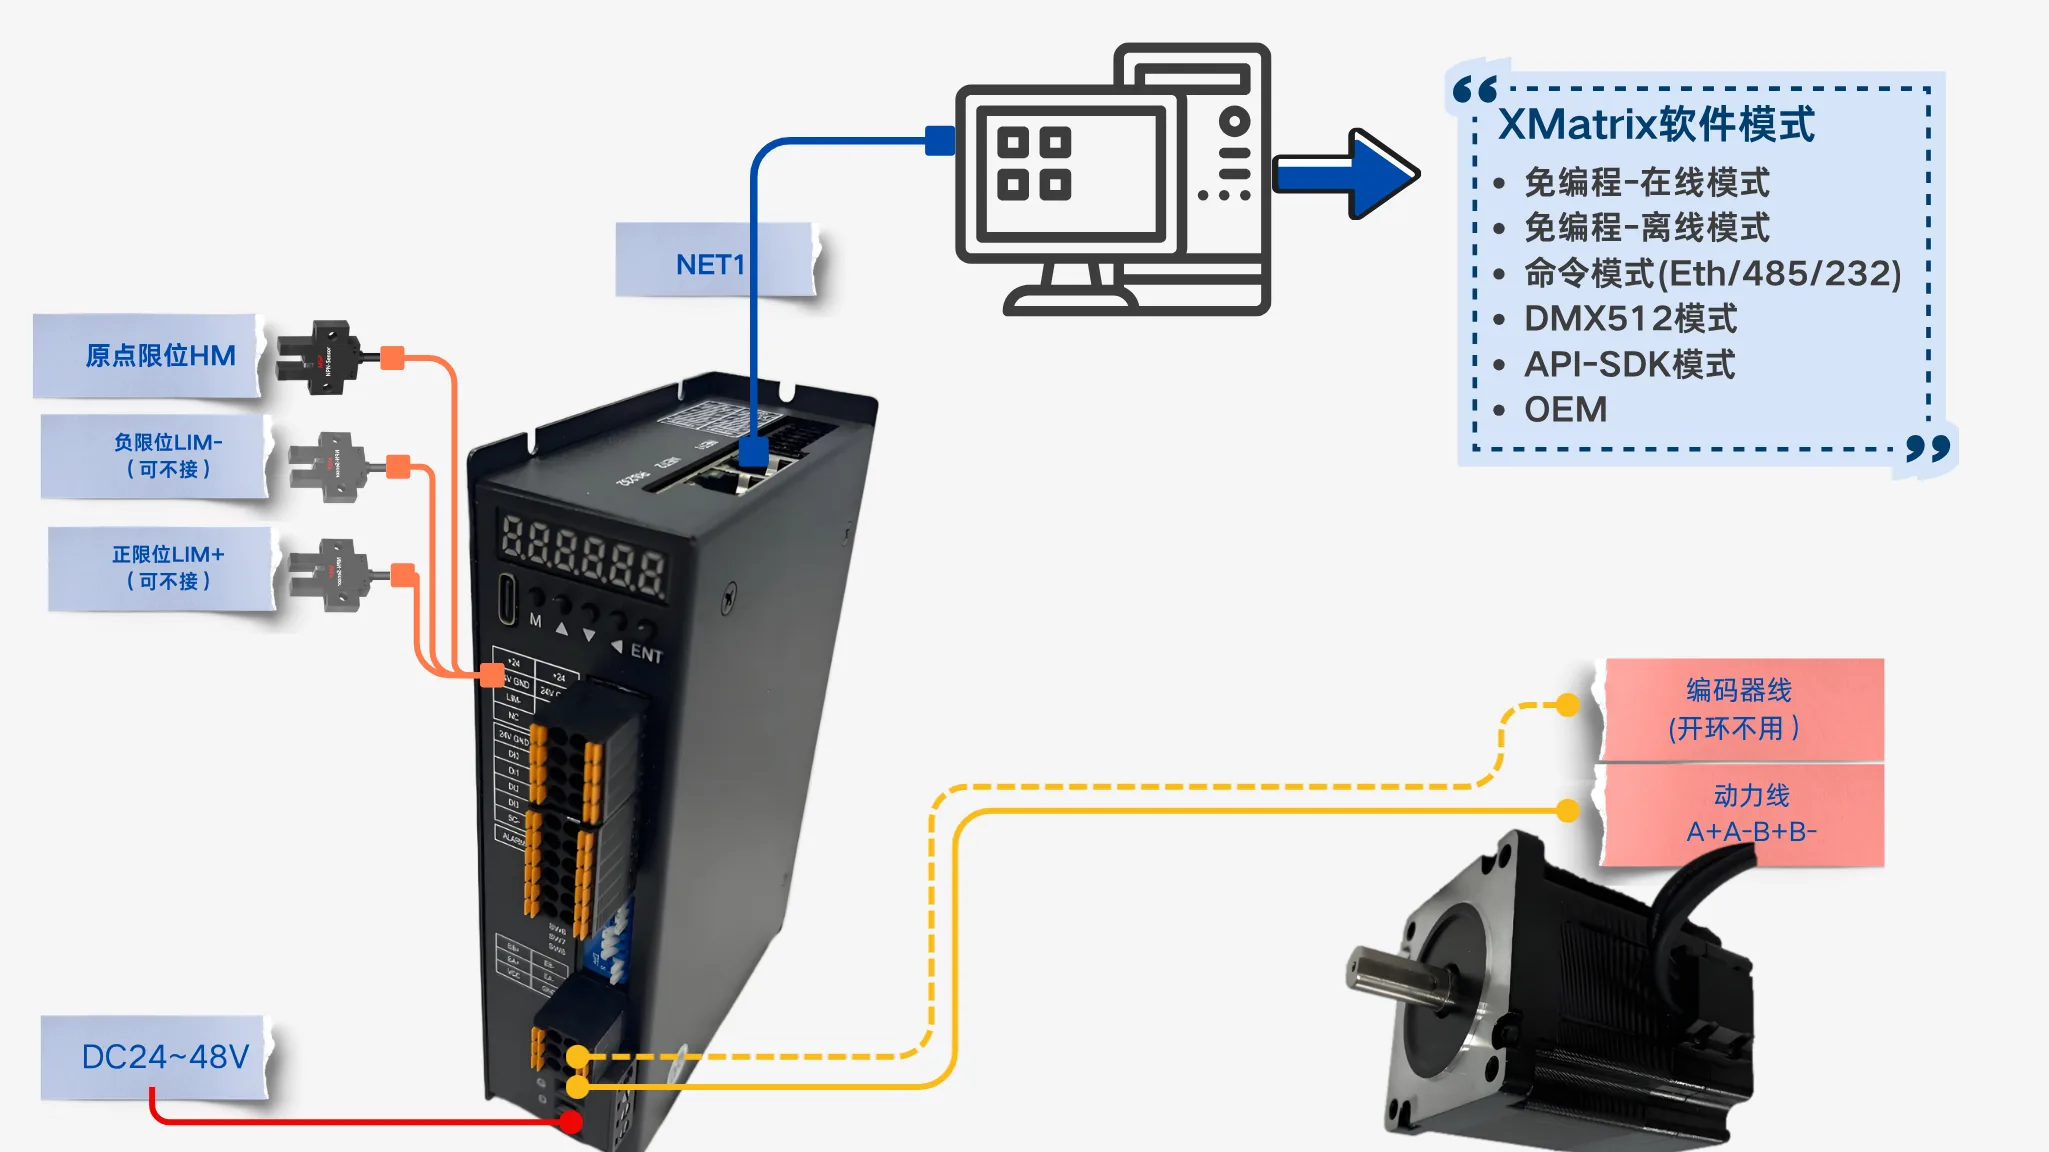
快速判断
适合:20–86 机座两相混合式步进电机,希望把软件、运动控制和驱动集中在同一主机。
需要确认:机座、额定电流、开环或闭环、刹车、线长;超过 86 机座或非标驱动条件先检查 MSP1001。
单组网线级联

多组网络拓扑

主机接口

产品定位
MSP步进驱控一体把运动控制器、驱动器与协议处理集成在一个模块里,直连两相混合式步进电机。适用场景中不再外接 PLC、运动控制卡,也不再走重复的脉冲接线。硬件段写作 MSPXXX-[O/C]-[SC]-[线长]:XXX 按所选机座替换为 20、28、35、42、57、60 或 86;开环写 O、闭环写 C,刹车选配写 SC。完整XMSP方案编号还会在前面加上所选XMatrix软件功能。
- 直连两相混合式步进电机,覆盖 20–86 机座。
- 开环 / 闭环可选,闭环采用光学编码器,每 50 微秒高速采样位置反馈。
- 支持刹车控制输出(集电极开路,外接 24V 继电器)。
规格表
| 项目 | 说明 |
|---|---|
| 适配电机 | 20 / 28 / 35 / 42 / 57 / 60 / 86 两相混合式步进电机 |
| 运行模式 | 开环 / 闭环(矢量模式、功率角模式) |
| 供电 | DC 24–48V |
| 编码器 | 闭环:光学编码器,50μs 位置采样 |
| 刹车 | 支持(集电极开路输出,外接继电器) |
| IO | 4 进 4 出 |
| 通信 | 网线级联;DMX512 标配 |
| 保护 | 过流 / 过压 / 超差保护 |
接线与接口
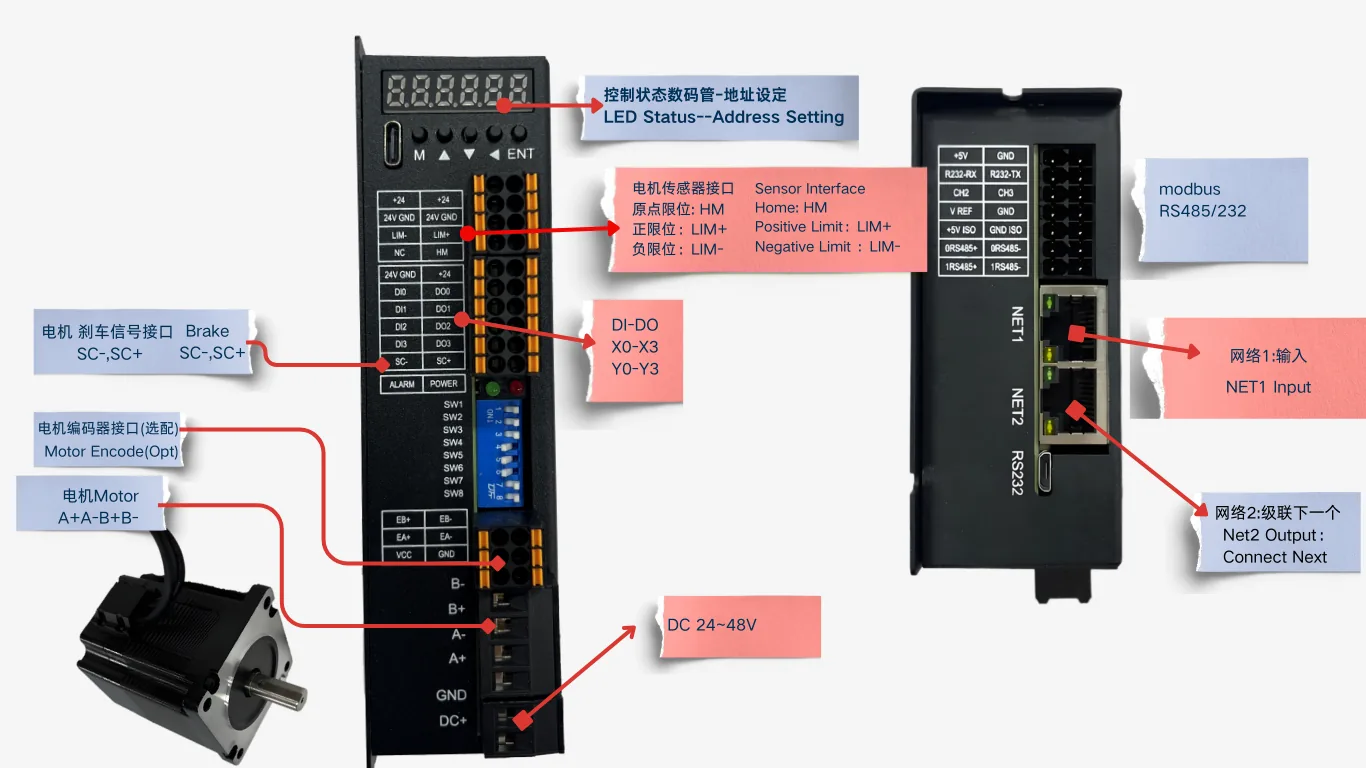
最小系统只需三样:电源 + 电机相线 + 一根网线。
最小接线:电源 2 线(V+/GND)+ 电机相线 4 线(A+/A−/B+/B−)+ 网线 1 根。多轴时网线手拉手级联,用站号区分电机。
电流与 IO
| 项目 | 说明 |
|---|---|
| 开环电流 | 1–6A(按机座与电机额定电流设定) |
| 闭环电流 | 1–4A |
| IO | 4 进 4 出 |
细分拨码
细分由驱动器上的 SW3–SW6 四位拨码设定,0 表示 ON,1 表示 OFF:
| 细分 | SW3 | SW4 | SW5 | SW6 |
|---|---|---|---|---|
| Default | 1 | 1 | 1 | 1 |
| 800 | 0 | 1 | 1 | 1 |
| 1600 | 1 | 0 | 1 | 1 |
| 3200 | 0 | 0 | 1 | 1 |
| 6400 | 1 | 1 | 0 | 1 |
| 12800 | 0 | 1 | 0 | 1 |
| 25600 | 1 | 0 | 0 | 1 |
| 51200 | 0 | 0 | 0 | 1 |
| 1000 | 1 | 1 | 1 | 0 |
| 2000 | 0 | 1 | 1 | 0 |
| 4000 | 1 | 0 | 1 | 0 |
| 5000 | 0 | 0 | 1 | 0 |
| 8000 | 1 | 1 | 0 | 0 |
| 10000 | 0 | 1 | 0 | 0 |
| 20000 | 1 | 0 | 0 | 0 |
| 40000 | 0 | 0 | 0 | 0 |
功能拨码
| 拨码 | 功能 | 说明 |
|---|---|---|
| SW1 | 闭环模式 | 0=功率角,1=矢量 |
| SW2 | 方向 | off=CCW,on=CW |
| SW7 | 指令平滑 | on=开启,off=关闭 |
| SW8 | 开闭环选择 | off=闭环,on=开环 |
接线端子一览
下表按随货图纸整理,端子名与丝印一致。原图见 msp57 接口与尺寸图(PDF)。
| 分组 | 端子 / 接口 | 说明 |
|---|---|---|
| 电源 | DC+ / GND | DC 24–48V 输入 |
| 电机 | A+ / A− / B+ / B− | 两相步进电机相线 |
| 编码器(闭环) | EA+ / EA− / EB+ / EB− · VCC / GND | 闭环电机的编码器反馈与供电 |
| 限位与原点 | LIM− / LIM+ · HM · NC | 负限位 / 正限位 / 原点;NC 为空脚 |
| 数字输入 | DI0 / DI1 / DI2 / DI3 | 4 路输入(配 24V GND / +24) |
| 数字输出 | DO0 / DO1 / DO2 / DO3 | 4 路输出 |
| 拨码 | SW1 – SW8 | 细分 SW3–SW6、功能 SW1/SW2/SW7/SW8(见上文两张表) |
| 通信 | RS232-RX / RS232-TX · 0RS485± / 1RS485± · NET1 / NET2 | 串口与双网口级联 |
| 状态灯 | POWER / ALARM | 供电指示与报警指示 |
| 图纸标注 | SC− / SC+ · CH2 / CH3 · V REF · +5V ISO / GND ISO | 官方图纸上的丝印原样列出,用法按项目核对 |
外形尺寸与接口图
点击图片查看原图;机械设计与归档请下载 PDF。
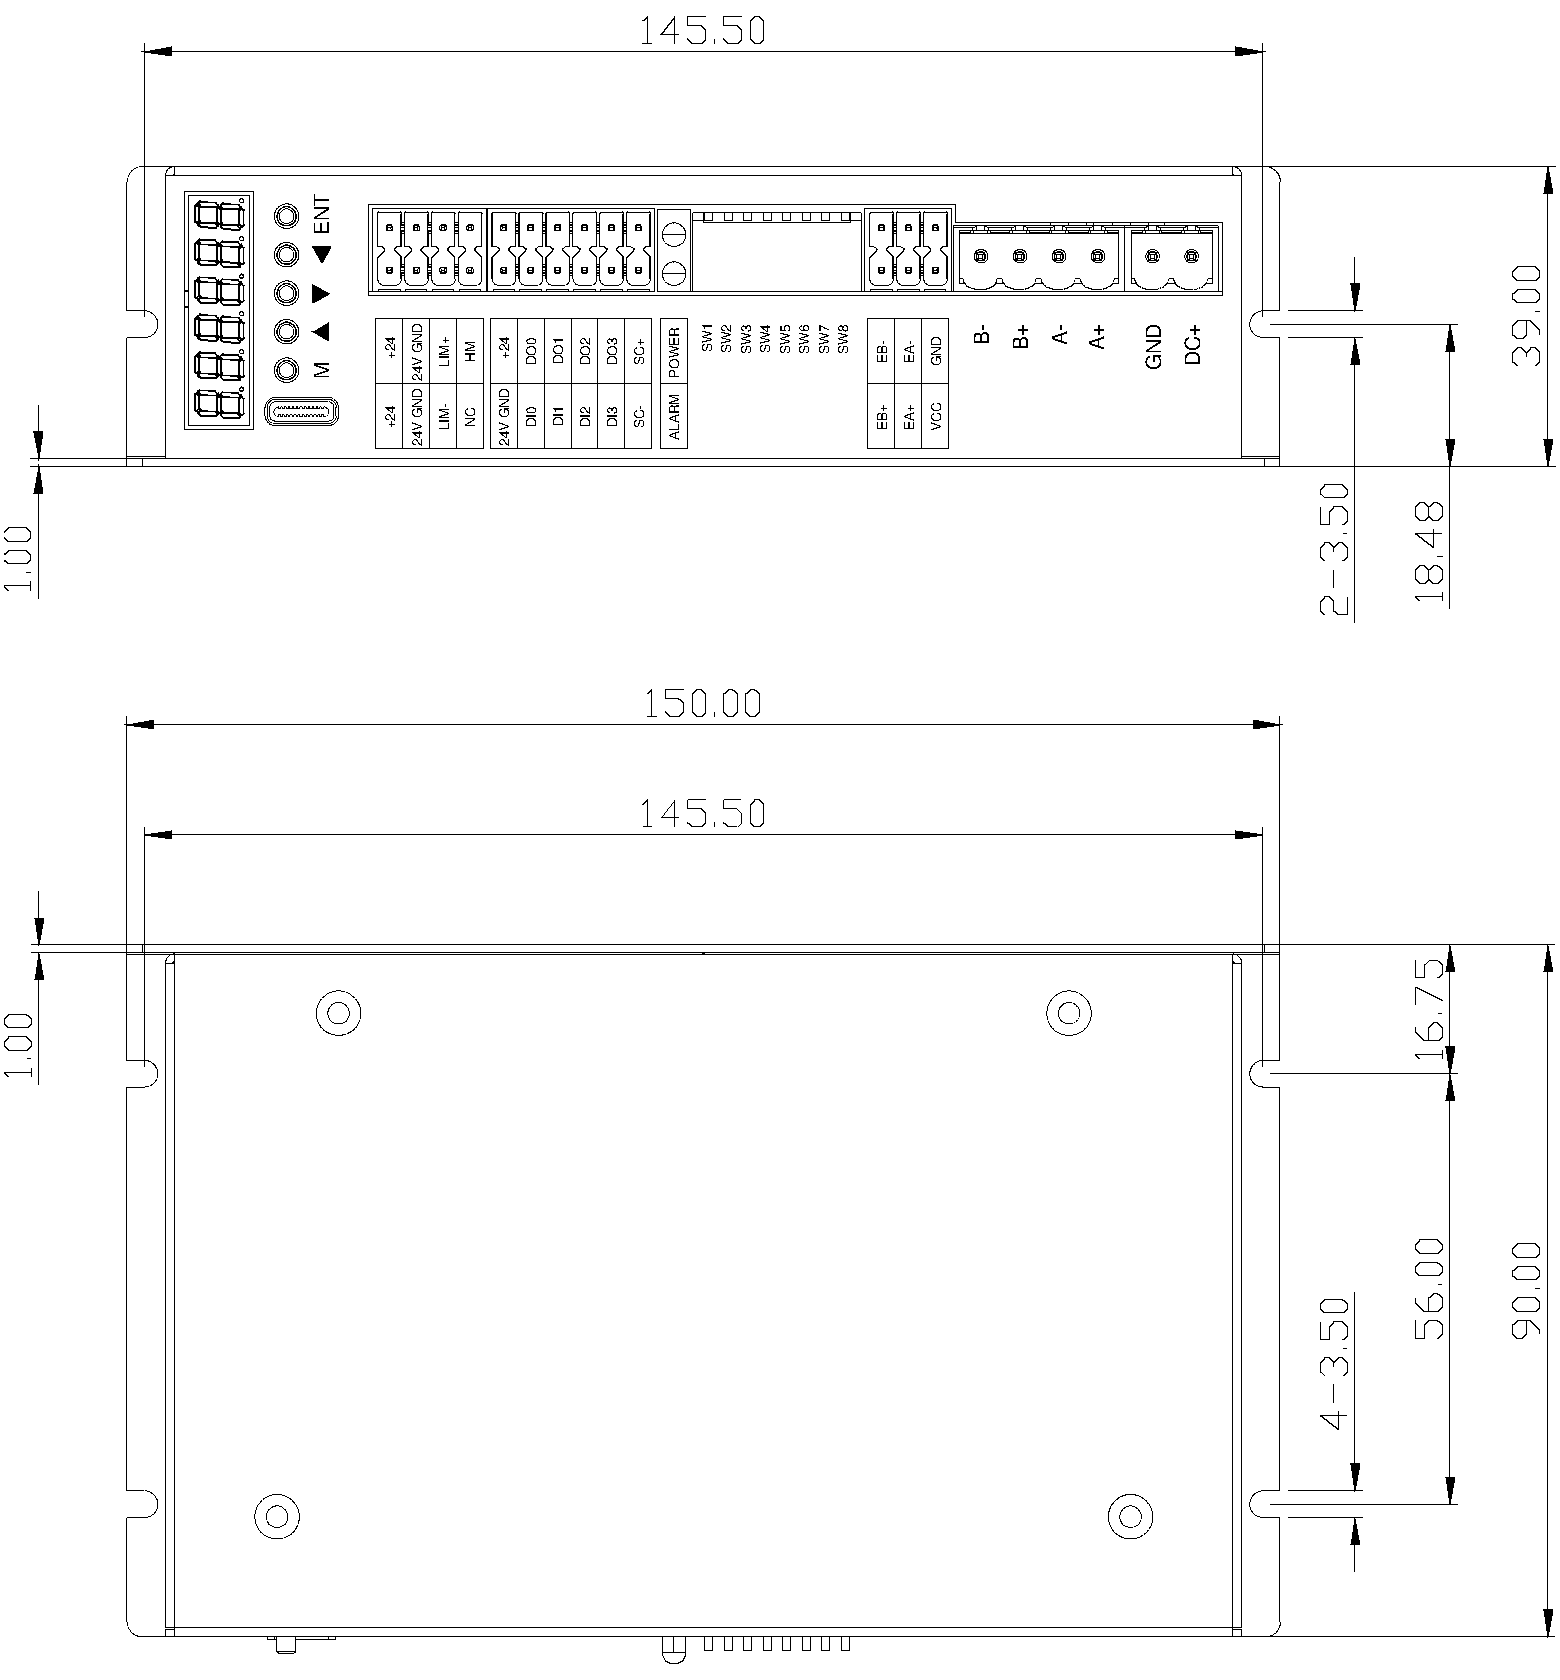
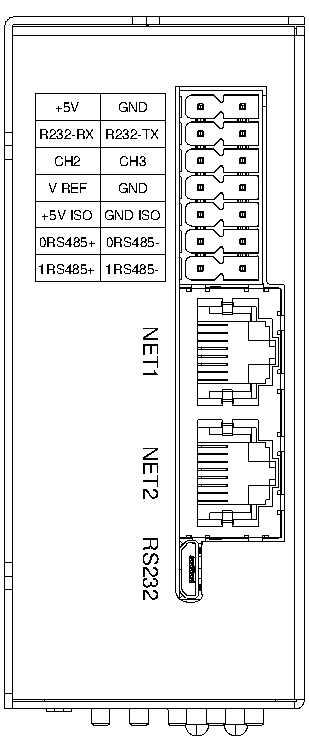
尺寸单位见原图标注;接线以设备端子丝印为准。
三维模型用于机构预装配。
配套软件
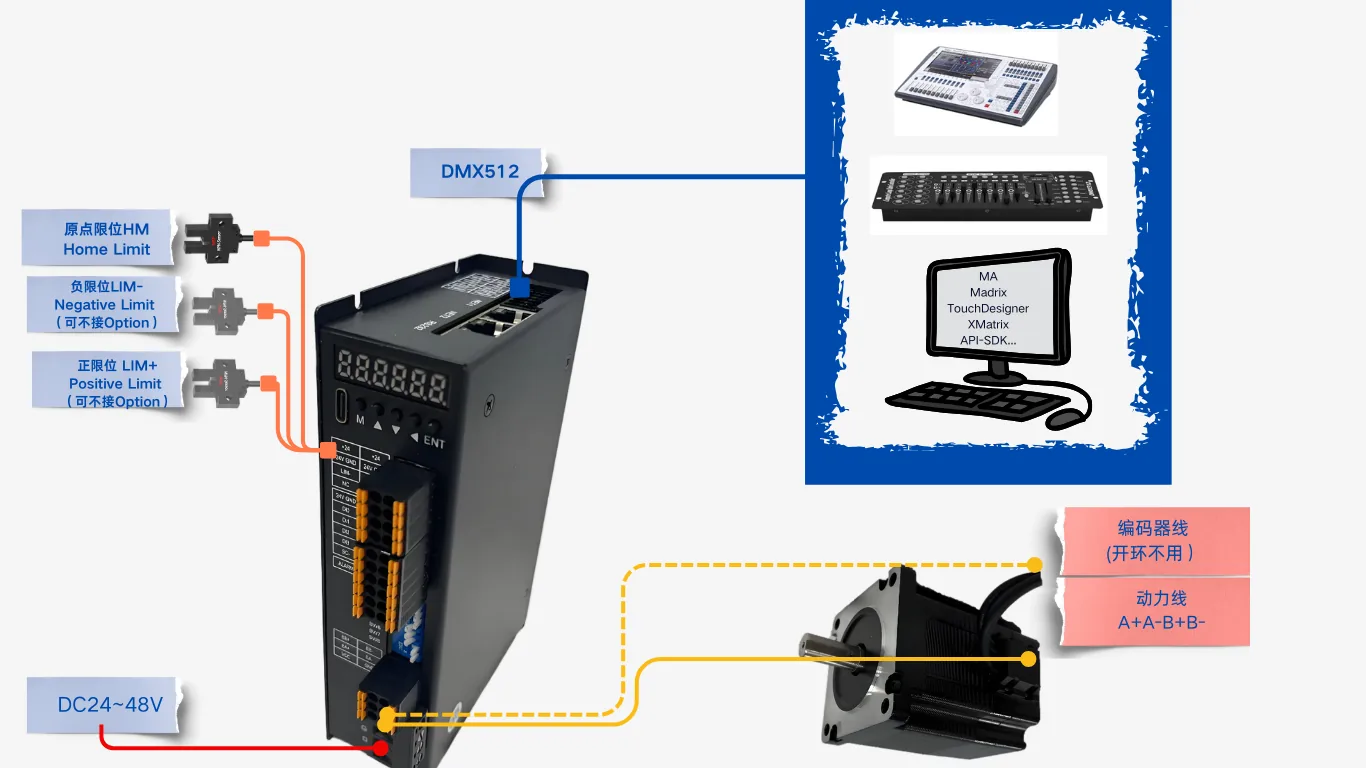
三类硬件共用同一套软件接口:
- XMatrix在线 —— 点鼠标做动作与流程
- XMatrix命令接口 —— 发 ASCII 命令
- XMatrix DMX512接口 —— 灯光控台直驱(标配)
- XMatrix API-SDK / OEM定制 —— 深度开发或行业定制
支持电机总表
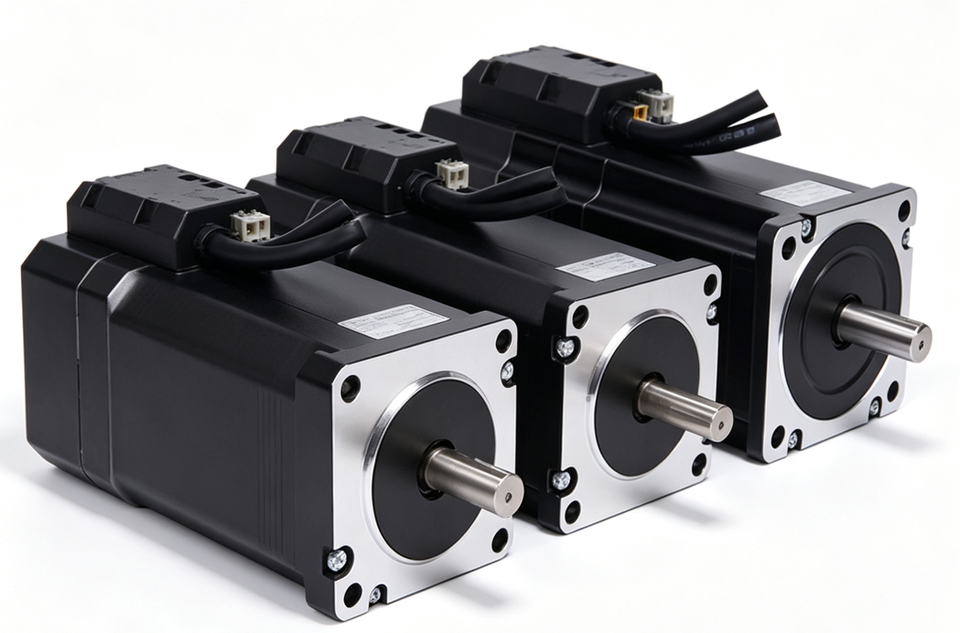
第一张表用于按机座和转矩范围快速判断;第二张表列出当前公开规格的铭牌参数。具体电机以MSP规格及所选版本确认。
| MSP规格 | NEMA | 机座覆盖范围 | 典型场景 |
|---|---|---|---|
| MSP20 | NEMA8 | 0.02–0.04 N·m | 更小机座,按项目出图 |
| MSP28 | NEMA11 | 0.06–0.12 N·m | 更小机座,按项目出图 |
| MSP35 | NEMA14 | 0.10–0.20 N·m | 更小机座,按项目出图 |
| MSP42 | NEMA17 | 0.4–0.6 N·m | 轻载定位、送料、小型机构 |
| MSP57 | NEMA23 | 0.8–3.0 N·m | 贴标、输送、点动工位 |
| MSP60 | NEMA24 | 3.0–3.5 N·m | 中等负载、开合机构 |
| MSP86 | NEMA34 | 4.5–12 N·m | 大负载、多工位、丝杆驱动 |
| MSP规格 | 版本 | 机身长 mm | 额定电流 A | 相电阻 Ω | 相电感 mH | 保持转矩 N·m | 转子惯量 g·cm² | 轴径 |
|---|---|---|---|---|---|---|---|---|
| MSP42 | 标准型 | 40.0 | 0.8 | 7.5 | 8.1 | 0.4 | 57 | Ø5h6 |
| MSP42 | 高转矩型 | 47.5 | 2.5 | 1.25 | 2.5 | 0.48 | 82 | Ø5h6 |
| MSP57 | 标准型 | 80 max | 5.0 | 0.39 | 1.7 | 2.0 | 480 | Ø8h6 |
| MSP60 | 标准型 | 105.3 | 5.0 | 0.45 | 2.0 | 3.0 | 690 | Ø8h6 |
| MSP86 | 标准型 | 100.0 | 6.0 | 0.34 | 2.5 | 4.5 | 1800 | Ø14 |
相电阻公差 ±10%、相电感 ±20%;闭环版本额外带编码器,机身长含编码器罩。轴径 h6 为公差带,不是尺寸。
| 安装尺寸 | MSP42标准型 | MSP42高转矩型 | MSP57 | MSP60 | MSP86 |
|---|---|---|---|---|---|
| 前端止口径 | Ø22.00h7 | Ø22.00h7 | Ø38.1h7 | Ø36.00h7 | Ø73.00h7 |
| 安装孔 | 4-M3 | 4-M3 | 4-Ø5 | 4-Ø5.00 | 4-Ø6.5 |
| 安装孔距 | 31.00 方 | 31.00 方 | 47.14 方 | 50.00 方 | 69.58 方 |
| 轴伸长 | 24.0±0.5 | 24.0±0.5 | 21±0.5 | 21.0±0.5 | 38.0±0.5 |
尺寸PDF与三维模型统一见步进电机图纸。
| 货号档 | 配套电机 | 供电 | 默认线缆 |
|---|---|---|---|
| MSP20 | 20 机座步进电机 | DC 24–48V | 1M(可选 1M / 2M / 3M / 4M / 5M / 8M / 10M / 15M / 20M) |
| MSP28 | 28 机座步进电机 | DC 24–48V | 1M(可选 1M / 2M / 3M / 4M / 5M / 8M / 10M / 15M / 20M) |
| MSP35 | 35 机座步进电机 | DC 24–48V | 1M(可选 1M / 2M / 3M / 4M / 5M / 8M / 10M / 15M / 20M) |
| MSP42 | 42 机座步进电机 | DC 24–48V | 1M(可选 1M / 2M / 3M / 4M / 5M / 8M / 10M / 15M / 20M) |
| MSP57 | 57 机座步进电机 | DC 24–48V | 1M(可选 1M / 2M / 3M / 4M / 5M / 8M / 10M / 15M / 20M) |
| MSP60 | 60 机座步进电机 | DC 24–48V | 1M(可选 1M / 2M / 3M / 4M / 5M / 8M / 10M / 15M / 20M) |
| MSP86 | 86 机座步进电机 | DC 24–48V | 1M(可选 1M / 2M / 3M / 4M / 5M / 8M / 10M / 15M / 20M) |
故障排查
| 现象 | 先查什么 |
|---|---|
| 上电无反应、灯不亮 | 供电是否为 DC 24–48V;V+/GND 是否接反;电源功率是否够 |
| 电机不转、有异响 | 相线顺序 A+/A−/B+/B−;电流档是否与电机额定电流匹配;细分是否设成 Default |
| 丢步、定位不准 | 加速度是否过大;电流档偏低;开环场景考虑换闭环(SW8 设 off) |
| 上位机连不上 | 网线是否为有线直连或同网段;先装 WinPcap;级联时站号是否从 0 起 |
| 能连但动作不执行 | 是否已回零;限位是否触发;最大行程是否为 0;设备是否报警 |
| 限位/原点不认 | 传感器 NPN 接线与供电;挡片是否进槽;信号极性是否与参数一致 |
排查顺序:供电 → 接线 → 电流与细分 → 网络与站号 → 回零与限位 → 软件参数与设备状态。每一层都对上再看下一层。
快速上手
- 接入 DC 24–48V 电源
- 连接步进电机相线(A+/A−/B+/B−)
- 插入网线,连接上位机或级联下一台
- 打开所选XMatrix运行方式或接口(在线 / 命令 / DMX512 …)
- 执行第一个动作,验证电机运转